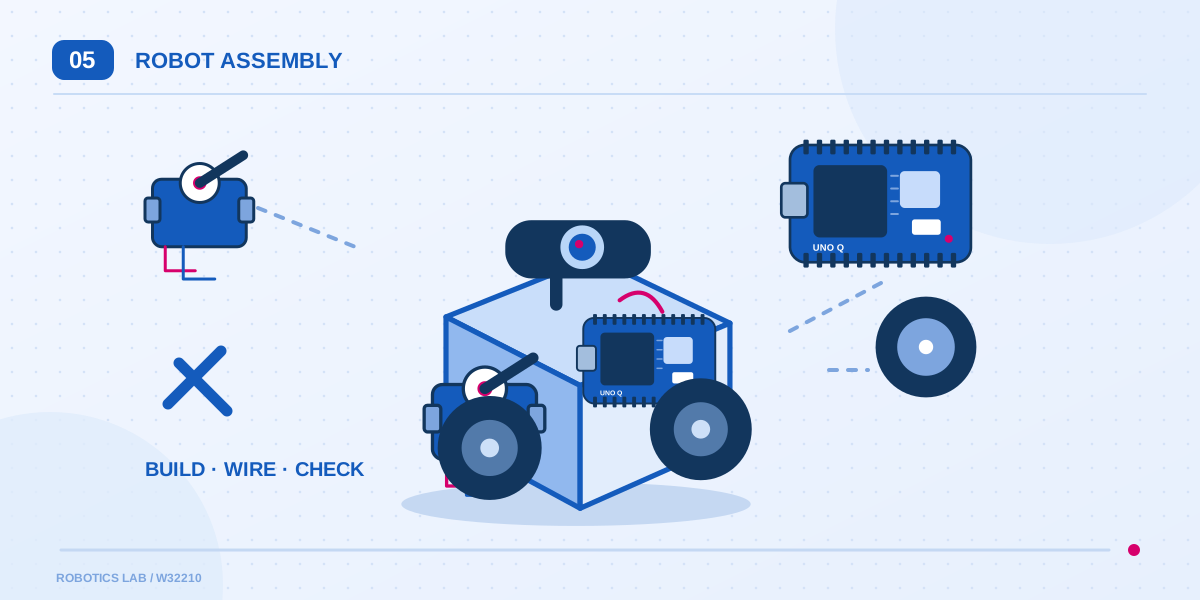
สำรวจหุ่นติดตามใบหน้าแบบ 3 มิติ
บนมือถือจะแสดงภาพก่อน เปิดโมเดลเมื่อพร้อมใช้งาน
บนมือถือจะแสดงภาพก่อน เปิดโมเดลเมื่อพร้อมใช้งาน
คีย์บอร์ด: Tab ไปยังโมเดล แล้วใช้ลูกศรหมุน และ + / − ซูม
ลากเพื่อหมุนมุมมอง · คลิกชิ้นส่วนเพื่อดูชื่อและหน้าที่
จำลอง robot_base_servo.ino: กดค้างเพื่อส่งคำสั่งซ้ำ ปล่อยแล้วหุ่นวิ่งต่ออีก 1 วินาทีก่อนหยุดเอง (คีย์บอร์ด: ลูกศร หรือ W A S D, เว้นวรรค = หยุด)
ภารกิจ 7: เลื่อนตำแหน่งคน หุ่นคำนวณ heading error ด้วยตัวควบคุมแบบสัดส่วน แล้วหมุนล้อซ้าย/ขวาสวนทางกันเพื่อหันเข้าหาใบหน้า (ตาม face_follow_main.py ที่ส่ง set_wheel_pwm 10 ครั้ง/วินาที)